Mobiilne SLAM LiDAR vs. statsionaarne laserskanner (TLS): Täpsus ja kiirus ehitusobjektil
Autor: Allround Engineering · Spatial Reality Capture & Systems
Avaldatud: 31. oktoober 2026 · Kategooria: Tehnoloogia ja metoodika
Vale laserskaneerimise metoodika valimine ehitus- või renoveerimisobjektil toob kaasa ühe kahest kulukast veast: statiivipõhise laserskanneri (TLS) kasutamine tihedalt liigendatud mitmekorruselistes hoonetes pikendab välitööd kuni 8 korda ja paisutab eelarvet, samas kui kontrollpunktideta mobiilse skanneri kasutamine täppisterassõlmede või pikkade koridoride mõõdistamisel võib tekitada lubamatut trajektooritriivi. Kaasaegne inseneripraktika kombineerib mobiilse SLAM LiDAR-i kõndimiskiiruse (2 000–5 000 m²/tunnis, suhteline täpsus ±2,0 mm kuni ±5,0 mm) ja statsionaarse maapealse laserskanneri (TLS) sub-millimeetrise etalontäpsuse (±1,0 mm kuni ±2,0 mm), sidudes mõlemad riikliku geodeetilise kontrollvõrguga (L-EST97 / EH2000). See insenertehniline võrdlusartikkel annab peainseneridele, BIM-juhtidele, geodeetidele ja kinnisvaraarendajatele täpsed valikukriteeriumid, 1 200 m² tööstushoone välitöö telemeetria (35 minutit vs. 6 tundi), SLAM-triivikorrektsiooni matemaatilise mudeli ning hübriidmõõdistuse töövoo.
#Tööpõhimõtete fundamentaalne erinevus: Statiivipõhine TLS vs. dünaamiline SLAM-trajektoor
Statsionaarne maapealne laserskanner (TLS — Terrestrial Laser Scanning) mõõdab ruumi fikseeritud statiivipositsioonidelt polaarkoordinaatides kiirusega 1 000 000 kuni 2 000 000 punkti sekundis, saavutades üksikjaama kaugustäpsuse ±1,0 mm kuni ±2,0 mm kuni 130–350 meetri kauguselt. Mobiilne SLAM LiDAR (Simultaneous Localization and Mapping) arvutab operaatori liikumise ajal reaalajas 6 vabadusastmega (6-DoF) trajektoori, ühendades 320 000–640 000 punkti/s LiDAR-i kaugusmõõtmised, 200–500 Hz inertsiaalse mõõtühiku (IMU) ja visuaalse odomeetria (VIO), mis tagab siseruumides suhtelise täpsuse ±2,0 mm kuni ±5,0 mm ilma ühegi statiivipeatuseta.
Mõlema mõõdistustehnoloogia rolli mõistmiseks (vt ka meie katusjuhendit Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS)) defineerime esmalt kesksed insenerimõisted.
(x, y, z, roll, pitch, yaw), mille LiDAR-inertsiaal-visuaalne odomeetria (LIVO) arvutab sadu kordi sekundis, projitseerides iga laserimpulsi lokaalsest sensoriraamist ühtsesse globaalsesse koordinaatruumi."Statsionaarse laserskanneri (TLS) füüsika ja piirangud objektil
Statsionaarne laserskanner (nt Leica RTC360, Faro Focus Premium või Trimble X9) teostab iga mõõtejaama asukohas täieliku sfäärilise skaneeringu ja HDR-panoraamfotografeerimise, mis võtab sõltuvalt resolutsioonist aega 1,5 kuni 4,5 minutit jaama kohta. Kuna laserkiir levib sirgjooneliselt, tekib iga ehitusposti, ventilatsioonikanali, vaheseina ja trepimademe taha "optiline vari" (occlusion).
Keeruka ruumiprogrammiga hoones — näiteks haiglas, koolimajas, vanalinna hoones või tehnoruumis — peab geodeet tõstma statiivi ümber iga 4–10 meetri järel, tagades järjestikuste jaamade vahel vähemalt 35–50% geomeetrilise kattuvuse (cloud-to-cloud overlap). 60 toaga bürookorrusel tähendab see 80–120 eraldiseisvat statiivipositsiooni ja täispikka tööpäeva.
Mobiilse SLAM LiDAR-i LIVO sensorfusioon
Kaasaegsed tööstuslikud SLAM-süsteemid (nagu Allroundi kasutatav XGRIDS Lixel L2 Pro ja NavVis VLX klassi instrumendid) kõrvaldavad statiivipudeli kaela läbi mitmiksensorite tiheda sidumise (Tightly-Coupled LiDAR-Inertial-Visual Odometry — LIVO):
- Mitmekiireline LiDAR-pea: Pöörlev või non-repetitive skaneerimispea registreerib ruumi geomeetrilised tasapinnad (seinad, laed, põrandad, talad) 360° vaateväljas.
- Tööstuslik IMU (200–500 Hz): Mõõdab nurkkiirust ja lineaarset kiirendust, kompenseerides operaatori sammudest tingitud mikrovibratsiooni millisekundilise täpsusega.
- Sünkroniseeritud visuaalne odomeetria ja RTK-GNSS: Kõrglahutusega kalasilm-kaamerad jälgivad tekstuuripunkte (vältides libisemist pikkades ühetaolistes koridorides) ning välistingimustes lisab RTK-GNSS moodul sentimeetritäpsusega satelliitkoordinaadid.
Tehniline spetsifikatsioonide maatriks: Mobiilne SLAM LiDAR vs. Statsionaarne TLS vs. Hübriidmeetod
| Insenertehniline parameeter | Mobiilne SLAM LiDAR (nt Lixel L2 Pro) | Statsionaarne TLS (nt RTC360 / X9) | Allround Hübriid (TLS Skelett + SLAM) |
|---|---|---|---|
| Üksikmõõtmise / lokaalne täpsus (1σ) | ±2,0 mm kuni ±5,0 mm (lokaalne ruum) | ±1,0 mm kuni ±2,0 mm (jaamasiseselt) | ±1,5 mm (ankursõlmed) / ±3,0 mm (üldmaht) |
| Globaalne täpsus üle 100 m (ilma GCP-ta) | ±15,0 mm kuni ±35,0 mm (sõltub silmustest) | ±3,0 mm kuni ±8,0 mm (polügonomeetriaga) | ±2,0 mm kuni ±4,0 mm (lukustatud) |
| Globaalne täpsus GCP kontrollvõrguga (L-EST97) | ±3,0 mm kuni ±8,0 mm | ±1,5 mm kuni ±3,0 mm | ±1,5 mm kuni ±3,5 mm |
| Andmehõive kiirus (pts/s) | 320 000 – 640 000 punkti/s | 1 000 000 – 2 000 000 punkti/s | Kombineeritud tihedus |
| Praktiline tootlikkus objektil | 2 000 – 5 000 m² / tunnis | 180 – 450 m² / tunnis | 1 500 – 3 500 m² / tunnis |
| Punktipilve tihedus (5 m kauguselt) | 15 000 – 60 000 punkti/m² | 80 000 – 300 000+ punkti/m² | 40 000 – 150 000 punkti/m² (kriitilised tsoonid) |
| Varjualade (Occlusions) tekkimise risk | Minimaalne (pidev liikumine ümber takistuste) | Kõrge (nõuab lisajaamu iga takistuse taga) | Praktiliselt null (100% ruumiline katvus) |
| Sobivus 3D Gaussian Splatting (3DGS) treenimiseks | Suurepärane (pidev videovoog + LiDAR sügavus) | Piiratud (hõredad statiivipanoraamid) | Ideaalne (60 FPS 3DGS + millimeeter-BIM) |
#Välitöö võrdlustest: 1 200 m² tööstus- ja ärihoone mõõdistamine (35 minutit vs. 6 tundi)
Reaalsel 1 200 m² suuruse tööstus- ja büroohoone võrdlusmõõdistusel Tallinnas kulus objekti täielikuks kaardistamiseks mobiilse SLAM LiDAR-iga 35 minutit (3 suletud silmust ja 8 maapealset kontrollpunkti), samas kui sama hoone mõõdistamine statsionaarse TLS laserskanneriga nõudis 68 statiivijaama ja 6 tundi ning 15 minutit välitööd. Registreeritud punktipilvede ristkontroll näitas, et GCP-ankrutega seotud SLAM-punktipilve keskmine ruutkeskmine hälve (RMS) võrreldes TLS-etalonpilvega oli 2,4 mm seintel ja 3,1 mm laefermidel — mis jääb ligi 3 korda alla arhitektuurse LOD 300 Scan-to-BIM lubatud tolerantsi (±10 mm).
Et pakkuda tellijatele ja projekteerijatele kontrollitavat tõestusmaterjali (Proof of Work), viis Allroundi mõõdistusmeeskond läbi otsese A/B välitöö testi objektil, mis koosnes 850 m² avatud tootmis- ja montaažihallist (kõrgus 7,8 m, katusesillused, telferitalad), 200 m² kahekorruselisest büroo- ja olmeplokist (14 kabinetti ja trepikoda) ning 150 m² tihedast soojussõlmest ja ventilatsioonikambrist.
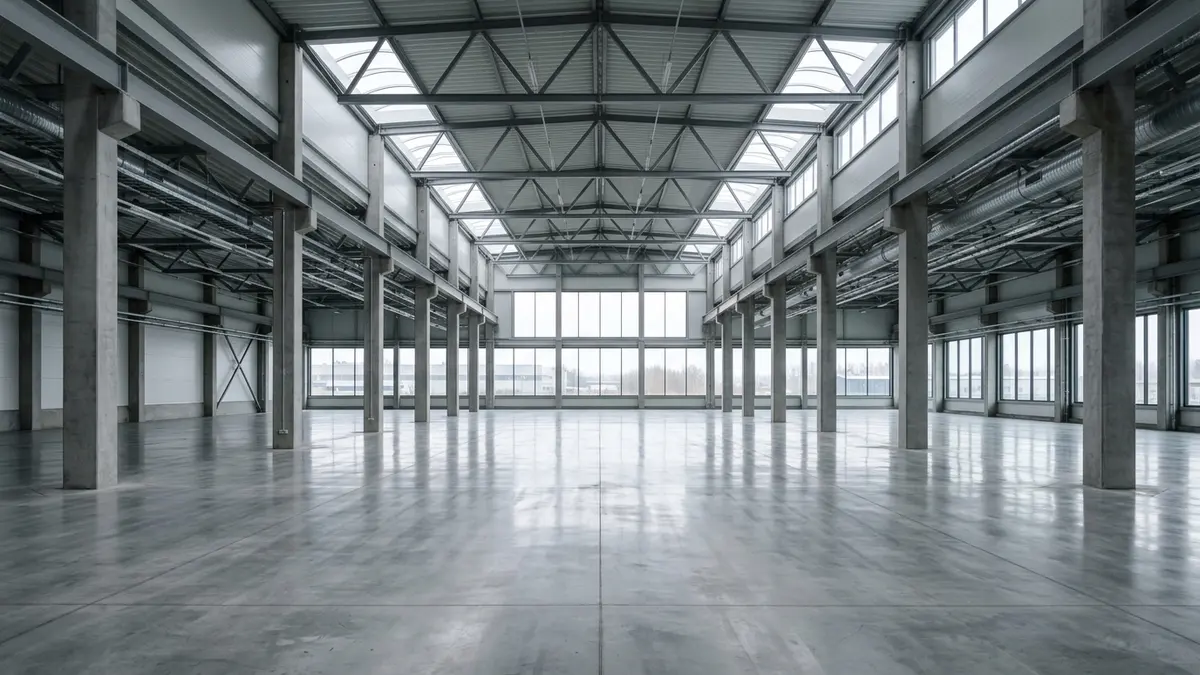
Joonis 2: 1 200 m² tööstus- ja montaažihalli etalonmõõdistus Tallinnas. Mobiilne SLAM LiDAR läbis kogu kompleksi (hall, 14 bürooruumi ja tehnoruum) 35 minutiga keskmise hälbega RMS ≤ 2,4 mm, häirimata tehase tööd.
A/B välitöö telemeetria ja ajakulu jaotus (1 200 m² etalonobjekt)
| Tööetapp ja mõõdik | Meetod A: Mobiilne SLAM LiDAR (koos GCP-ga) | Meetod B: Statsionaarne TLS (statiivipõhine) | Insenertehniline järeldus ja mõju |
|---|---|---|---|
| 1. Geodeetiliste kontrollpunktide (GCP) paigaldus | 25 minutit (8 tahhümeetrilist märklauda L-EST97) | 35 minutit (12 sfääri ja märklauda polügonomeetriaks) | Mõlemad meetodid vajavad jäika geodeetilist karkassi riiklikus koordinaatsüsteemis. |
| 2. Puhas skaneerimisaeg objektil | 35 minutit (pidev kõnd kiirusel ~0,8 m/s, 3 silmust) | 6 tundi 15 minutit (68 statiivijaama × ~5,5 min) | SLAM on objektil 10,7 korda kiirem ja ei nõua tootmisliinide seiskamist. |
| 3. Toorandmete maht ja järeltöötluse (ICP) aeg | 14,2 GB toorfail → 1,5 tundi LIVO + GCP arvutust | 48,6 GB toorfail → 4,5 tundi jaamade sidumist ja puhastust | Väiksem andmemaht ja automaatne trajektoorisidus lühendavad kontoritööd 3 tundi. |
| 4. Katvus laealustes KVJVK tsoonides ja kitsastes ruumides | 99,4% (operaator kõndis torude ja seadmete vahelt läbi) | 91,2% (torude pealmised pinnad jäid statiivi varju) | SLAM kõrvaldab "pimedad nurgad" kitsastes tehnoruumides ja vaheseinte taga. |
| 5. Saavutatud geomeetriline täpsus (RMS / 95% usaldus) | Lokaalne ±2,4 mm / Globaalne ±4,2 mm | Lokaalne ±1,2 mm / Globaalne ±2,1 mm | TLS on ~2 mm täpsem terasflantsidel; SLAM täidab varuga kõik LOD 200–300 BIM nõuded. |
| 6. Välitöö ja punktipilve registreerimise kogukulu | ~780 € + km (0,65 €/m²) | ~1 950 € + km (1,63 €/m²) | SLAM vähendab alusmõõdistuse kulu 60%, vabastades eelarvet BIM-modelleerimiseks. |
#SLAM-trajektoori triivikorrektsioon (Drift Correction), silmuste sulgemine ja kontrollpunktid (GCP)
Mobiilse SLAM LiDAR-i peamine insenertehniline risk on inertsiaalanduri (IMU) kumulatiivne asukohaviga ehk trajektooritriiv (SLAM Drift), mis võib lahtisel 100-meetrisel sirgel koridoril ilma korrektsioonita kasvada ±15 mm kuni ±35 mm-ni. Kombineerides suletud silmustega skaneerimistrajektoori (Loop Closure) ja tahhümeetriliselt mõõdetud kontrollpunktid (Ground Control Points — GCP) sammuga 25–40 meetrit, lukustatakse SLAM-i veagraafik (Pose Graph Optimization) jäigalt L-EST97 koordinaatidesse ning globaalne hälve kahaneb ±3,0 mm kuni ±5,0 mm piiridesse.
Pikkades ühetaolistes koridorides, tunnelites või maast-laeni klaasfassaadidega büroodes (nagu Ülemiste City ja Rotermanni kvartali ärihoonetes — vt lähemalt artiklist Sise- ja väliruumide skaneerimise väljakutsed: Peegeldavad klaaspinnad, hämar valgus ja rohelus) võib lihtne edasi-tagasi kõndimine põhjustada punktipilve "kaardumist" (bowing effect) või topeltseinu.
Allround rakendab selliste hälvete välistamiseks 4-astmelist SLAM-i täpsusprotokolli (loe kogu andmepuhastuse ahelast artiklist Punktipilve tihedus, müra ja sidumine: Kuidas toorandmed puhastatakse ja koordinaatsüsteemi viiakse):
1. Kaheksakujulised suletud silmused (Figure-8 Loop Topology): Mõõdistusinsener ei lõpeta kunagi skaneeringut tupikruumis. Iga korrus ja hoone tiib läbitakse ristuvate silmustena, kus algus- ja lõpp-punkt kattuvad ning trepikojad seovad korrused vertikaalseks ruumiliseks võrgustikuks.
2. Kontrollpunktide (GCP) paigutus iga 25–40 m järel: Tahhümeetriga mõõdetakse hoone perimeetrile, trepikodadesse ja koridoride otstesse peegeldavad kontrollmärgid. Skaneerimise ajal asetatakse SLAM-seadme tugijalg 3–5 sekundiks igale kontrollmärgile, mis sisestab optimeerimismaatriksisse absoluutse koordinaatankru (X_L-EST97, Y_L-EST97, Z_EH2000).
3. Globaalne poosigraafi optimeerimine (Bundle Adjustment & ICP): Järeltöötluses minimeeritakse samaaegselt nii IMU-odomeetria, LiDAR-tasapindade (plane-to-plane ICP) kui ka GCP kontrollpunktide kaalutud jääkviga: min_T [ Σ ||e_LIVO(T_i, T_j)||²_Σ + Σ ||T_k · p_k − g_k^GCP||²_Λ ], kus g_k^GCP on tahhümeetrilise reeperi koordinaat ja Λ_k on geodeetilise kontrollpunkti kõrge usalduskaal.
4. Ristlõigete hälbekontroll enne eksporti: Enne kui punktipilv eksporditakse .e57, .rcp või .laz formaati (vt 3D failiformaadid lahtiseletatult: E57, LAS/LAZ, PLY ja SPZ inseneri ja tellija vaates), lõigatakse läbi hoone piki- ja risttelgede 10 mm paksused kontrollviilud, veendumaks, et korduvalt läbitud kandeseinad kattuvad ühe terava joonena ilma topeltkontuurideta.
#Otsustusmaatriks: Millal valida mobiilne SLAM LiDAR, millal statsionaarne TLS ja millal hübriidmeetod?
Mobiilne SLAM LiDAR on kuluefektiivseim ja tehniliselt piisav valik ~80% arhitektuursetest renoveerimis-, BIM-modelleerimis- (LOD 200–300) ja Ehitusregistri (EHR) kasutusloaprojektidest, kus nõutav ehitustolerants on ±5 mm kuni ±15 mm. Statsionaarne TLS on asendamatu olukordades, kus nõutakse ±1,0–2,0 mm punktitäpsust: teraskonstruktsioonide tehaseeelne kontroll, betoonpõrandate tasapinnalisuse audit (ASTM E1155), sillad ja kõrged fassaadid. Suuremahulistel äri- ja tööstusobjektidel annab parima tulemuse hübriidmeetod (TLS + SLAM + 3DGS), mis ühendab TLS-i millimeetritäpsusega selgroo ja SLAM-i kiiruse.
1. Millal valida mobiilne SLAM LiDAR (koos GCP kontrollvõrguga)?
- Arhitektuurne renoveerimine ja Scan-to-BIM (LOD 200–300): Büroohoonete, korterelamute, koolide, hotellide ja ajalooliste hoonete teostusmudelid Revitisse või ArchiCADi (vt Scan-to-BIM ja teostusmudelid: Praktiline käsiraamat arhitektidele ja arendajatele).
- Töötavad tehased, kaubanduskeskused ja bürood: Objektid, kus mõõdistuse ajaks ei saa tegevust peatada ja kus skaneerimine peab toimuma kiirelt mõne tunni jooksul.
- Ehitusregistri (EHR) kasutusload, ehitise auditid ja 2D plaanid: Suletud netopinna (m²), ruumide kõrguste, tuleohutussektsioonide ja evakuatsiooniteede seadustamine (vt ka 3D skaneerimise planeerimine ja eelarvestamine).
- Fotorealistlikud 3DGS digitaalsed kaksikud veebis: SLAM-trajektooriga sünkroniseeritud optiline kaamera võimaldab sama kõnniga luua 60 FPS interaktiivse 3D digitaalse kaksiku platvormil
view.allround.ee.
2. Millal on statsionaarne laserskanner (TLS) kohustuslik?
- Teras- ja klaaskonstruktsioonide tootejoonised (LOD 350–400): Kui tehases valmis lõigatud terasfermid, trepikandurid või erikujulised klaaspaneelid peavad objektil olemasolevate ankrupoltide ja postidega sobituma ±2 mm täpsusega.
- Betoonpõrandate tasapinnalisuse ja läbipainde kontroll (FF/FL): Laohoonete ja tootmishallide põrandate kõrguskaardid 0,5 mm ja 1,0 mm samakõrgusjoontega (elevation heatmaps), kus SLAM-i lokaalne müratase (±3 mm) varjutaks sub-millimeetrised mikrolained.
- Kõrged siseruumid (> 15–20 m) ja pikad vaated (> 60–150 m): Kirikuvõlvid, suured tehasehallid, sillad, viaduktid ja kõrghoonete fassaadid, kuhu käeshoitava SLAM-skanneriga lähedale ei pääse.
- Deformatsioonide seire (Structural Health Monitoring): Korduvtäpsusega mõõdistused kuude või aastate lõikes, et tuvastada vundamentide või tugimüüride 1–3 mm nihkeid.
3. Allroundi hübriidprotokoll (TLS Spine + Mobile SLAM): Kuldne kesktee
Suuremahuliste äri- ja tööstushoonete (2 000–30 000+ m²) puhul ei vastanda Allround neid kahte tehnoloogiat, vaid rakendab hübriidset mõõdistusarhitektuuri:
1. TLS loob geodeetilise "selgroo" (TLS Control Spine): Statsionaarse laserskanneriga tehakse 8–15 ülitäpset jaama hoone peatelgedel, aatriumis, trepikodades ja välisperimeetril. See loob üle kogu hoone jäiga, ±1,5 mm täpsusega etalonpunktipilve.
2. SLAM täidab ruumilise mahu: Mobiilse SLAM LiDAR-iga kõnnitakse kiiresti läbi kõik kõrvalkabinetid, sanitaarruumid, keldrid ja ripplagede pealsed tsoonid.
3. Pilv-pilvele (Cloud-to-Cloud) jäik lukustamine: SLAM-i trajektoor lukustatakse järeltöötluses otse TLS-i etalonpilve külge. Tulemuseks on TLS-i globaalne geomeetriline stabiilsus kombineerituna SLAM-i kiiruse, 100% varjuvaba katvuse ja 50–65% madalama välitöö maksumusega.
#Seotud teejuhised ja insenertehnilised käsiraamatud
See artikkel kuulub Allroundi ruumilise jäädvustuse tehnoloogia ja metoodika teemavaldkonda, mille keskne alusdokument on Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS). Tutvu ka teiste sama valdkonna süvaanalüüside ning meie põhikäsiraamatutega allolevates tabelites.
Süvaanalüüsid ruumilise jäädvustuse ja andmetöötluse valdkonnas
| Spetsialiseeritud teemaartikkel | Tehniline fookus ja insenertehniline väljund |
|---|---|
| Mis on 3D Gaussian Splatting (3DGS) ja kuidas see erineb fotogramm-meetria polügoonmudelist? | Pidevate 3D ellipsoidide rasterdamine (60 FPS), sfäärilised harmoonikud ning peegelduste ja peente tarindite täpne esitamine. |
| Punktipilve tihedus, müra ja sidumine: Kuidas toorandmed puhastatakse ja koordinaatsüsteemi viiakse | Fantoompunktide filtreerimine (SOR), ICP algoritmiline registreerimine ja riiklikusse L-EST97 / EH2000 süsteemi teisendamine. |
| Sise- ja väliruumide skaneerimise väljakutsed: Peegeldavad klaaspinnad, hämar valgus ja rohelus | Laserkiire murdumine klaasfassaadidel, mitmik-kaja filtreerimine, HDR-säritus ja Põhjamaade ilmastikumõjude haldamine. |
| 3D failiformaadid lahtiseletatult: E57, LAS/LAZ, PLY ja SPZ inseneri ja tellija vaates | Andmemahtude tihendussuhted (8,4 GB E57 vs. 38 MB SPZ) ning otsene ühilduvus Reviti, ArchiCADi, AutoCADi ja veebivaaturitega. |
Allroundi põhjalikud insenerikäsiraamatud
| Käsiraamat ja otselink | Fookusteema ja insenertehniline väljund |
|---|---|
| Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS) | Statsionaarse laserskaneerimise (TLS), mobiilse SLAM LiDAR-i ja 3DGS tehnoloogiate võrdlus, täpsusklassid ja välitöö metoodika. |
| Scan-to-BIM ja teostusmudelid: Praktiline käsiraamat arhitektidele ja arendajatele | Registreeritud punktipilvede teisendamine parameetrilisteks Revit, ArchiCAD ja IFC teostusmudeliteks täpsusastmetega LOD 200–350. |
| Interaktiivne 3D ja digitaalsed kaksikud veebis: 3DGS ja WebGL arhitektuuris | Fotorealistlike 3DGS mudelite ja digitaalsete kaksikute voogedastus veebibrauseris kiirusel 60 FPS (SOG/SPZ ja Oktree LoD). |
| 3D skaneerimise planeerimine ja eelarvestamine: Hinnakujundus, ettevalmistus ja nõuded | Mõõdistusprojekti lähteülesande koostamine, €/m² hinnastamise maatriks, objekti ettevalmistus ja EHR-i regulatiivsed nõuded. |
Soovid oma järgmisele ehitus-, renoveerimis- või tööstusprojektile optimaalset kombinatsiooni mobiilsest SLAM LiDAR-ist, statsionaarsest TLS täppismõõdistusest ja 3DGS digitaalsest kaksikust? Võta ühendust Allround meeskonnaga aadressil view@allround.ee või tutvu meie teenustega ja projektidega.