Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS)
Autor: Allround Engineering · Spatial Reality Capture & Systems
Avaldatud: 28. oktoober 2026 · Kategooria: Tehnoloogia ja metoodika
Aegunud paberjoonised, käsitsi tehtud lasermõõtmised ja 2D fotod põhjustavad ehitus- ja renoveerimisprojektides süsteemseid mõõtevigu, mis avastatakse alles objektil konstruktsioonide paigaldamisel. Kaasaegne ruumiline jäädvustus (spatial reality capture) kombineerib mobiilse SLAM LiDAR-i, statsionaarse laserskaneerimise (TLS), fotogramm-meetria ja 3D Gaussian Splatting (3DGS) tehnoloogiad, viies füüsilise hoone millimeetritäpsusega digitaalsesse koordinaatruumi. See insenertehniline käsiraamat annab peainseneridele, arhitektidele, geodeetidele ja kinnisvaraomanikele täpse metoodilise aluse õige mõõdistustehnoloogia, failiformaadi ja täpsusklassi valimiseks.
#Mis on ruumiline jäädvustus (Spatial Reality Capture) ja miks see asendab 2D mõõdistuse?
Ruumiline jäädvustus on füüsilise keskkonna, hoonete ja taristu geomeetria ning visuaalse tekstuuri kontaktivaba digitaliseerimine laserskannerite ja optiliste sensorite abil, saavutades lokaalse mõõtetäpsuse ±1 mm kuni ±15 mm ja punktitiheduse üle 10 000–50 000 punkti/m². Erinevalt üksikutest kaugusmõõtmistest salvestab ruumiline jäädvustus sekundis kuni 640 000–2 000 000 mõõtepunkti, välistades inimlikud lugemisvead, varjatud nurkade vahelejäämise ja korduvad järelmõõdistused objektil.
Traditsioonilise 2D mõõdistuse (laserkaugusmõõturid ja mõõdulindid) fundamentaalne viga seisneb eelduses, et olemasolevad seinad on vertikaalsed, nurgad täpselt 90 kraadi ja vahelaed horisontaalsed. Reaalses ehituskeskkonnas — eriti Põhja-Tallinna tööstuspärandi, vanalinna paekivikonstruktsioonide või nõukogudeaegsete paneelhoonete puhul — esineb seinte kaldeid 25–80 mm ja vahelagede läbipaindeid 15–45 mm.
Kui projekteerija lähtub 2D kontrollmõõtudest, tekivad ehitusplatsil vältimatud ristumised (nn clashes) ventilatsioonitorustiku, terasfermide ja kandekonstruktsioonide vahel. Ruumiline jäädvustus asendab oletused homogeense kolmemõõtmelise kontrollkeskkonnaga:
- Täielik geomeetriline katvus: Iga ruutmeeter ruumist mõõdistatakse tuhandete laserimpulssidega, fikseerides nii kandvad talad, torustiku läbiviigud kui ka krohvipinna ebatasasused.
- Sõltumatu alusandmestik: Registreeritud punktipilv on objektiivne, ajatempliga fikseeritud tõendusmaterjal (as-built ground truth) enne ehitustööde algust või ehitusetappide vastuvõtmisel.
- Kiirus objektil: 1 500 m² büroo- või tootmishoone täielik ruumiline jäädvustamine võtab mobiilse SLAM-süsteemiga aega 35–50 minutit, häirimata hoone igapäevast tööd.
- Otsene ühilduvus CAD ja BIM tarkvaraga: Puhastatud andmestik eksporditakse otse Autodesk Reviti, Graphisoft ArchiCADi, AutoCADi või QCADi keskkonda, kus sellest luuakse parameetriline Scan-to-BIM teostusmudel.
#4 põhitehnoloogiat võrdluses: TLS, mobiilne SLAM LiDAR, fotogramm-meetria ja 3DGS
Ruumilise jäädvustuse neli põhitehnoloogiat jagunevad aktiivseteks lasermõõdistussüsteemideks (statsionaarne TLS maksimaalse täpsusega ±1–2 mm ja mobiilne SLAM LiDAR kiirusega kuni 2 500 m²/tunnis) ning passiivseteks optilisteks meetoditeks (fotogramm-meetria ja 3D Gaussian Splatting, mis renderdab fotorealistlikke stseene kiirusel 60+ FPS). Optimaalne valik sõltub sellest, kas projekti primaarne väljund on millimeetritäpne insenerigeomeetria, teostusmudel (BIM) või reaalajas kogetav visuaalne digitaalne kaksik.
Kõigi nelja tehnoloogia tööpõhimõtete mõistmiseks tuleb esmalt defineerida valdkonna baasentiteedid.
1. Statsionaarne laserskaneerimine (TLS — Terrestrial Laser Scanning)
Statsionaarne laserskanner (nt Leica RTC360, Faro Focus või Trimble X7/X9) mõõdab statiivilt laserimpulsi lennuaega (Time-of-Flight) või faasinihet miljonites suundades. TLS on geodeetiline kullastandard, pakkudes üksikjaama täpsust ±1,0 mm kuni ±2,0 mm ja ulatust kuni 130–350 meetrit. Meetodi peamine piirang on ajakulu: iga ukseava, samba ja nurga tagant nägemiseks tuleb statiivi kümneid või sadu kordi ümber tõsta.
2. Mobiilne SLAM LiDAR (Simultaneous Localization and Mapping)
Mobiilne SLAM LiDAR (nt XGRIDS Lixel L2 Pro või NavVis VLX) vabastab skanneri statiivilt. Seade teostab sekundi murdosa jooksul mitmesuunalisi lasermõõtmisi (320 000–640 000 punkti/s), sidudes iga skaneeritud kaadri reaalajas IMU kiirendusandmete ja RTK-GNSS või maapealsete kontrollpunktidega (GCP). Tulemuseks on suhteline täpsus ±2 mm kuni ±5 mm siseruumides ning kuni 10 korda kiirem andmehõive võrreldes statiivipõhise mõõdistusega. Täpsema analüüsi leiad artiklist Mobiilne SLAM LiDAR vs. statsionaarne laserskanner (TLS).
3. Maapealne ja droonipõhine fotogramm-meetria
Fotogramm-meetria tuletab 3D geomeetria sadadest kattuvatest fotodest (Structure from Motion ja Multi-View Stereo). Kuigi meetod loob terava tekstuuriga polügoonmudeleid (.obj, .fbx) avatud fassaadidest ja katustest, ebaõnnestub see ühtlastel valgetel kipsseintel, peegeldavatel klaaspindadel ja peenikestel metallpiiretel, kus algoritmil puuduvad eristatavad pikslid.
4. 3D Gaussian Splatting (3DGS) ja ruumilised kaamerad
2023. aastal avaldatud ja tänaseks tööstuslikku küpsusesse jõudnud 3DGS (ning spetsiaalsed ruumilised seadmed nagu XGRIDS PortalCam või LiDAR-juhitud SLAM-3DGS torujuhtmed) lahendab fotogramm-meetria fundamentaalse kitsaskoha. Kolmnurkadest koosneva võrgu (mesh) asemel esitatakse ruum miljonite poolläbipaistvate, anisotroopsete 3D ellipsoididena (splats). Iga ellipsoid kannab endas asukohta $(x,y,z)$, kovariatsioonimaatriksit (kuju ja orientatsioon), läbipaistvust ($\alpha$) ning sfäärilisi harmoonikuid (Spherical Harmonics — SH), mis muudavad valguse peegeldust vastavalt vaataja liikumisele. Loe süvitsi võrdlusest Mis on 3D Gaussian Splatting (3DGS) ja kuidas see erineb fotogramm-meetria polügoonmudelist?.
Insenertehniline võrdlustabel: Punktitihedus, täpsus ja jõudlus
| Parameeter / Mõõdik | Statsionaarne TLS | Mobiilne SLAM LiDAR | Fotogramm-meetria (SfM) | 3D Gaussian Splatting (3DGS) |
|---|---|---|---|---|
| Suhteline mõõtetäpsus | ±1,0 mm kuni ±2,0 mm | ±2,0 mm kuni ±5,0 mm | ±5,0 mm kuni ±25,0 mm | ±3,0 mm kuni ±10,0 mm (LiDAR-ankruga) |
| Globaalne täpsus (GCP / RTK) | ±2,0 mm kuni ±4,0 mm | ±5,0 mm kuni ±15,0 mm | ±15,0 mm kuni ±50,0 mm | ±5,0 mm kuni ±15,0 mm (SLAM-fusiooniga) |
| Punktitihedus (pts/m²) | 50 000 – 250 000+ pts/m² | 15 000 – 60 000 pts/m² | 5 000 – 30 000 tippu/m² | 1 500 000 – 6 000 000 splätti / stseen |
| Jäädvustuskiirus (1 000 m²) | 4,0 – 6,5 tundi (45–80 jaama) | 25 – 40 minutit (pidev kõnd) | 2,0 – 3,5 tundi (800+ fotot) | 20 – 35 minutit (video / SLAM-kõnd) |
| Peegeldused, klaas ja peened võred | Nõrk (vajab filtreerimist) | Hea (mitmekordne kaja + intensiivsus) | Kriitiliselt nõrk (auklik võrk) | Suurepärane (sfäärilised harmoonikud) |
| Peamine väljundformaat | .e57, .rcp, .las |
.las, .laz, .e57 |
.obj, .fbx, .glb |
.sog, .spz, .ply |
| Ideaalne kasutusvaldkond | Tööstusseadmed, deformatsioonid | Scan-to-BIM, korrusplaanid, auditid | Katused, ortofotod, maastik | Digitaalsed kaksikud, kinnisvara, ülevaatus |
#Kuidas toimub toorandmete puhastamine, sidumine ja georefereerimine (L-EST97)?
Toorandmete järeltöötlus muudab üksikud skaneerimistrajektoorid ühtseks, müravabaks punktipilveks läbi ICP (Iterative Closest Point) algoritmilise registreerimise, saavutades keskmise sidumisvea (RMS) ≤ 3,0 mm ja kattuvuse ≥ 70%. Kui projekt nõuab andmete sidumist riikliku geodeetilise võrguga, teostatakse georefereerimine Eesti L-EST97 (EPSG:3301) tasapinnalisse ristkoordinaatide süsteemi ja EH2000 kõrgussüsteemi.
Välitöödel kogutud toorandmed sisaldavad alati keskkonnamüra: mööduvaid inimesi, aknapindadelt tekkinud peegelduste fantoompunkte (multipath ghosts) ja õhus lendlevat ehitustolmu. Ilma range insenertehnilise järeltöötluseta ei ole punktipilv BIM-modelleerimiseks kasutatav.
Allroundi andmetöötluse torujuhe (processing pipeline) koosneb neljast kohustuslikust etapist:
1. SLAM-trajektoori optimeerimine ja silmuste sulgemine (Loop Closure): Pikkade koridoride ja mitmekorruseliste trepikodade läbimisel tekib IMU sensoritel vältimatu triiv (drift). Planeerides skaneerimisteekonna suletud silmustena, tuvastab algoritm korduvalt läbitud sõlmpunktid ja jaotab kumulatiivse vea ühtlaselt üle kogu trajektoori, viies siseruumi lokaalse täpsuse ±2–3 millimeetrini.
2. Statistiline mürapuhastus (SOR — Statistical Outlier Removal): Spetsiaalsed filtrid (CloudCompare ja kohandatud Pythoni torujuhtmed) eemaldavad isoleeritud hõljuvad punktid, klaasipeegelduste kordused ja liikuvate objektide jäljed, säilitades teravad konstruktsiooninurgad.
3. Koordinaatsüsteemi ankurdamine (L-EST97 / EH2000): Kui mõõdistust kasutatakse asendiplaanide, mahuarvutuste või Ehitusregistri (EHR) ja Maa-ameti nõuete täitmiseks, mõõdetakse objektil tahhümeetri või RTK-GNSS vastuvõtjaga sisse reflektormärgid (GCP). Punktipilv teisendatakse jäiga keha transformatsioonimaatriksiga (rigid transformation) L-EST97 koordinaatidesse:
$$\\mathbf{P}_{\\text{L-EST97}} \= s \\cdot \\mathbf{R} \\cdot \\mathbf{P}_{\\text{local}} + \\mathbf{T}$$
kus $R$ on $3\times 3$ ortogonaalne pöördemaatriks, $T$ on nihkevektor $[T_X, T_Y, T_Z]^T$ ja $s$ on mõõtkavategur ($s=1,0000$ lasermõõdistuste puhul).
4. Ruumiline detsimeerimine ja indekseerimine: Modelleerimistarkvara ülekoormamise vältimiseks ühtlustatakse punktipilv (spatial subsampling) täpselt tellija vajadusele — näiteks 2 mm või 5 mm punktivahega (.e57 / .rcp) — ning genereeritakse veebivaaturi jaoks progressiivne oktree. Loe töötluse detailidest artiklist Punktipilve tihedus, müra ja sidumine.
#Tõestatud välitöö täpsus: Noblessneri tööstushoone etalonmõõdistus
Allround ei kasuta geneerilisi illustratsioone ega teoreetilisi lubadusi — iga ruumilise jäädvustuse projekti kvaliteeti tõestab otsene, mõõdetav välitöö tulemus. Allolev foto kujutab kombineeritud mobiilse SLAM LiDAR-i ja optilise ruumikaameraga mõõdistatud Noblessneri ajaloolist tööstusruumi Tallinnas enne insenertehniliste CAD/BIM mudelite loomist.
Välitöö telemeetria ja mõõdistusandmed (Noblessneri tööstushoone)
- Mõõdistusriistvara: XGRIDS Lixel L2 Pro (SLAM LiDAR) + XGRIDS PortalCam (ruumikaamera).
- Registreerimise täpsus: Keskmine absoluutne viga (MAE) ≤ 2,8 mm, trajektoori kattuvus 78%.
- Punktipilve tihedus: 32 400 punkti/m² (puhastatud konstruktsioonipilv
.laz). - Koordinaatsüsteem: L-EST97 (EPSG:3301) / EH2000 riiklik kõrgussüsteem.
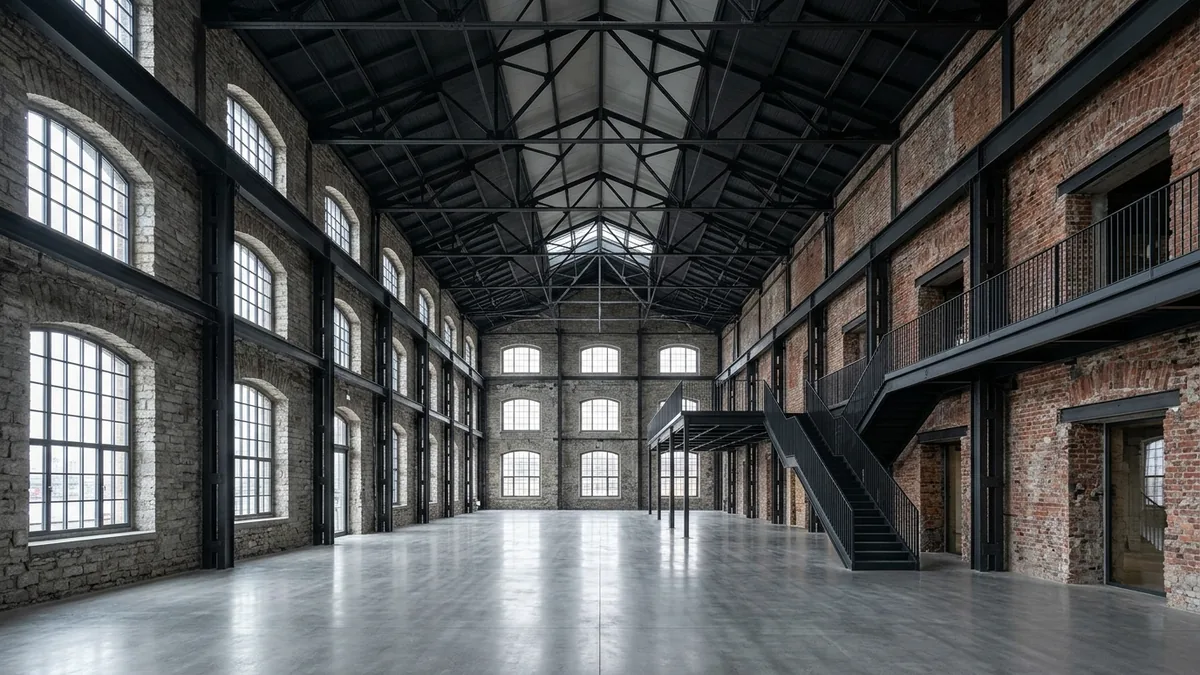
Joonis 2: Noblessneri tööstushoone siseruumide ruumiline mõõdistus (SLAM LiDAR ja optiline jäädvustus). Keskmine registreerimisviga MAE ≤ 2,8 mm riiklikus koordinaatsüsteemis L-EST97.
#Failiformaadid ja andmevahetus: E57, LAS/LAZ, PLY, SOG ja SPZ
Ruumilise jäädvustuse failiformaatide valik määrab failimahu ja tarkvaralise ühilduvuse: tihendamata E57 fail mahutab 100 m² skaneeringu kohta keskmiselt 6,5–9,0 GB, kadudeta tihendatud LAZ vähendab sama mahu 380–450 MB-ni (ligikaudu 95% mahusääst) ning veebipõhised 3DGS formaadid SOG ja SPZ pakivad fotorealistliku stseeni kõigest 25–45 MB-ni. Õige tarneformaadi spetsifitseerimine lepingus hoiab ära olukorra, kus projekteerija arvuti ei suuda 80 GB suurust toorfaili avada.
Allolev tabel võrdleb 100 m² suuruse kõrge resolutsiooniga mõõdistatud ruumi failimahte ja ühilduvust:
| Failiformaat | Standard / Tüüp | Maht (100 m² etalon) | Salvestatav info | Peamine ühilduv tarkvara |
|---|---|---|---|---|
.E57 |
ASTM E2807 (Binaar + XML) | 8,4 GB | XYZ, RGB, intensiivsus, normaalid, 360° fotod | Autodesk ReCap/Revit, ArchiCAD, CloudCompare, Bentley |
.LAS / .LAZ |
ASPRS LiDAR Standard | 4,2 GB (LAS) / 420 MB (LAZ) | XYZ, RGB, peegelduse intensiivsus, klassifikatsioon, GPS-aeg | QGIS, Civil 3D, CloudCompare, PotreeConverter |
.RCP / .RCS |
Autodesk ReCap Index | 3,1 GB | Ruumiliselt indekseeritud oktree-punktipilv | Autodesk Revit, AutoCAD, Navisworks, Civil 3D |
.PLY (3DGS) |
Polygon / Splat Binary | 650 MB – 1,2 GB | XYZ, skaala, rotatsioon, läbipaistvus, 45 SH koefitsienti | SuperSplat, Postshot, Blender (3DGS plugin), LixelStudio |
.SOG / .SPZ |
Spatially Ordered / Compressed Gaussians | 28 MB – 42 MB | Kvantiseeritud ellipsoidid, oktree-klastrid, SH1/SH2 | view.allround.ee, Spark WebGL/WebGPU, PlayCanvas |
.IFC / .RVT / .DXF |
ISO 16739 BIM / CAD | 15 MB – 85 MB | Parameetrilised seinad, avad, talad, 2D lõiked (LOD 200–350) | Revit, ArchiCAD, Tekla, Solibri, QCAD Pro, AutoCAD |
Põhjaliku ülevaate iga formaadi sisemisest arhitektuurist ja teisendamisest leiad artiklist 3D failiformaadid lahtiseletatult: E57, LAS/LAZ, PLY ja SPZ inseneri ja tellija vaates.
#Sise- ja väliruumide skaneerimise väljakutsed Põhjamaade kliimas
Füüsilise keskkonna optilised ja klimaatilised tegurid — nagu maast laeni ulatuvad klaasfassaadid, peeglid, hämarad tehnoruumid, vihmamärg asfalt ja tihe taimestik — võivad ettevalmistamata skaneerimisel suurendada punktide hälvet kuni ±25–50 mm. Nende keskkonnamõjude neutraliseerimine nõuab riistvaralist mitmik-kaja (multi-return) filtreerimist, dünaamilist särikompensatsiooni ja täpset sise- ja väliruumide skaneerimise metoodikat.
Eesti ehitusobjektidel ja tööstushoonetes tuleb arvestada nelja kriitilise füüsikalise eripäraga:
- Klaasfassaadid ja peegelpinnad (Multipath Interference): Laserkiir läbib osaliselt klaasi ja peegeldub osaliselt tagasi, tekitades peegli taha "virtuaalse kaksikruumi". Allround kasutab SLAM-töötlusel intensiivsusläve filtreerimist ning 3DGS jäädvustusel sfäärilisi harmoonikuid, mis modelleerivad klaasi peegeldust visuaalselt õigesti ilma valede sügavuspunktideta.
- Hämarad keldrid, pööningud ja šahtid: LiDAR on aktiivne laserallikas (tavaliselt lainepikkusel 905 nm või 1550 nm) ja mõõdab geomeetriat 100% täpsusega ka pilkases pimeduses. Küll aga vajavad RGB-värvipilv ja 3DGS ühtlast valgustust — pimedates tehnoruumides kasutatakse skannerile integreeritud hajutatud LED-valgusallikaid.
- Madal talvine päike ja märjad pinnad: Põhjamaade sügis- ja talveperioodil tekitab madal päikesevalgus ekstreemse kontrastsuse ning märg asfalt neelab infrapunalaseri impulsse. Välimõõdistused ajastatakse hajutatud pilvisusega päevavalgusele (nagu näha ka meie Noblessneri referentsmaterjalides).
- Akude ja sensorite termiline stabiilsus: Eesti talvised välistemperatuurid ($-10°C$ kuni $-20°C$) mõjutavad odavate tarbijaseadmete kalibreeringut. Tööstuslikud SLAM- ja TLS-süsteemid on varustatud sisemise termokompensatsiooniga, tagades stabiilse laserimpulsi lennuaja mõõtmise ka miinuskraadidel.
#Kuidas valida õige ruumilise jäädvustuse metoodika oma projektile?
Projekti tehnoloogiavalik põhineb kolmel sisendparameetril: nõutav geomeetriline tolerants (mm), objekti pindala ja liigendatus (m²) ning lõppkasutaja tarkvaraline töövoog (CAD/BIM vs. veebibrauser). Enamikul kaasaegsetel renoveerimis- ja kinnisvaraarendusprojektidel annab parima kuluefektiivsuse hübriidne lähenemine, kus üks välitöö kombineerib SLAM LiDAR-i mõõtetäpsuse ja 3DGS visuaalse detailsuse.
Kasuta allolevat otsustusmaatriksit lähteülesande koostamisel:
1. Arhitektuurne renoveerimine, teostusjoonised ja BIM-projekteerimine:
- Soovitatav meetod: Mobiilne SLAM LiDAR (+ kontrollpunktid).
- Väljund: Puhastatud
.e57/.lazpunktipilv, 2D.dxf/.dwgkorruseplaanid ja lõiked või Scan-to-BIM mudel täpsusastmega LOD 200–350.
2. Muinsuskaitse, ajaloolised paekivi- ja puitkonstruktsioonid:
- Soovitatav meetod: Kõrge tihedusega SLAM LiDAR + 3DGS ruumiline jäädvustus.
- Väljund: Deformatsioonikaardid, ortofotod fassaadidest ja sub-sentimeetrine arhiivimudel (loe lähemalt: Ajalooliste hoonete ja muinsuskaitse dokumenteerimine).
3. Kinnisvara müük, rahvusvaheliste investorite due diligence ja haldus:
- Soovitatav meetod: 3D Gaussian Splatting (3DGS) veebimudel.
- Väljund: Null-viivitusega interaktiivne 3D mudel domeenil
view.allround.ee, mida saab manustada otse arendaja veebilehele (vt Interaktiivne 3D ja digitaalsed kaksikud).
4. Ehitusjärgne kontroll, betoonpõrandate tasapinnalisus ja EHR kasutusload:
- Soovitatav meetod: LiDAR kõrgusanalüüs ja geodeetiliselt seotud mõõdistus.
- Väljund: Betoonpõrandate tasapinnalisuse ja läbipainde kõrguskaardid (0,5 mm intervalliga) ning EHR-ühilduvad korruseplaanid.
#Seotud teejuhised ja insenertehnilised käsiraamatud
See käsiraamat on Allroundi ruumilise jäädvustuse tehnoloogia ja metoodika teemavaldkonna keskne alusdokument. Spetsiifiliste alateemade süvaanalüüsid ja meie teised valdkondlikud insenerikäsiraamatud on koondatud allolevatesse tabelitesse.
Süvaanalüüsid ruumilise jäädvustuse ja andmetöötluse valdkonnas
| Spetsialiseeritud teemaartikkel | Tehniline fookus ja insenertehniline väljund |
|---|---|
| Mobiilne SLAM LiDAR vs. statsionaarne laserskanner (TLS): Täpsus ja kiirus ehitusobjektil | SLAM-trajektoori triivikorrektsioon, kontrollpunktid (GCP) ja 1 200 m² tööstushoone välitöö telemeetria (35 min vs. 6 h). |
| Mis on 3D Gaussian Splatting (3DGS) ja kuidas see erineb fotogramm-meetria polügoonmudelist? | Pidevate 3D ellipsoidide rasterdamine (60 FPS), sfäärilised harmoonikud ning peegelduste ja peente tarindite täpne esitamine. |
| Punktipilve tihedus, müra ja sidumine: Kuidas toorandmed puhastatakse ja koordinaatsüsteemi viiakse | Fantoompunktide filtreerimine (SOR), ICP algoritmiline registreerimine ja riiklikusse L-EST97 / EH2000 süsteemi teisendamine. |
| Sise- ja väliruumide skaneerimise väljakutsed: Peegeldavad klaaspinnad, hämar valgus ja rohelus | Laserkiire murdumine klaasfassaadidel, mitmik-kaja filtreerimine, HDR-säritus ja Põhjamaade ilmastikumõjude haldamine. |
| 3D failiformaadid lahtiseletatult: E57, LAS/LAZ, PLY ja SPZ inseneri ja tellija vaates | Andmemahtude tihendussuhted (8,4 GB E57 vs. 38 MB SPZ) ning otsene ühilduvus Reviti, ArchiCADi, AutoCADi ja veebivaaturitega. |
Allroundi põhjalikud insenerikäsiraamatud
| Käsiraamat ja otselink | Fookusteema ja insenertehniline väljund |
|---|---|
| Scan-to-BIM ja teostusmudelid: Käsiraamat arhitektidele ja inseneridele | Punktipilvest parameetrilise Revit ja IFC mudelini (LOD 200–350), hälvete kontroll ja EHR-nõuete täitmine. |
| Interaktiivne 3D ja digitaalsed kaksikud veebis: 3DGS ja WebGL arhitektuuris | Reaalajas 60 FPS ruumiline visualiseerimine brauseris, mudelite jagamine ja veebipõhine esitlus ilma lisatarkvarata. |
| 3D skaneerimise planeerimine ja eelarvestamine: Hinnakujundus, ettevalmistus ja nõuded | Mõõdistusprojekti lähteülesande koostamine, m² hinnastamise muutujad ja objekti ettevalmistuse kontroll-leht. |
Vajad oma hoonele, tehasele või arendusprojektile täpset punktipilve, Scan-to-BIM mudelit või ruumilist jäädvustust? Võta ühendust Allround meeskonnaga aadressil view@allround.ee või tutvu teostatud projektidega.