Mis on 3D Gaussian Splatting (3DGS) ja kuidas see erineb fotogramm-meetria polügoonmudelist?
Autor: Allround Engineering · Spatial Reality Capture & Systems
Avaldatud: 3. november 2026 · Kategooria: Tehnoloogia ja metoodika
Klassikaline fotogramm-meetria (SfM/MVS) sunnib iga reaalse ruumi jäika kolmnurkvõrku (polygon mesh), mis puruneb visuaalselt kohe, kui objektil esineb läikivaid epoksiidpõrandaid, klaasvaheseinu, peeneid kaabliredeleid või taimestikku — tulemuseks on sulanud servad, augud geomeetrias ja staatiliselt tekstuuripildile "küpsetatud" peegeldused. 3D Gaussian Splatting (3DGS) asendab diskreetsed polügoonid ja UV-tekstuurikaardid miljonite pidevate, poolläbipaistvate kolmemõõtmeliste Gaussi ellipsoididega, mida kirjeldatakse ruumilise kovariatsioonimaatriksi (Σ), läbipaistmatuse (α) ja vaatenurgast sõltuvate sfääriliste harmoonikutega (Spherical Harmonics — SH) ning mida rasterdatakse veebibrauseris kiirusega 60+ kaadrit sekundis (FPS). Selles insenertehnilises ülevaates lahkame 3DGS-i ja polügoonmudelite matemaatilist vundamenti, esitame 850 m² Tartu teaduslabori võrdlusmõõdistuse telemeetria ning anname selge otsustusmaatriksi, millal tellida fotorealistlik 3DGS-kaksik, tekstuuritud võrkmudel või LiDAR-ankurdatud BIM-teostusmudel.
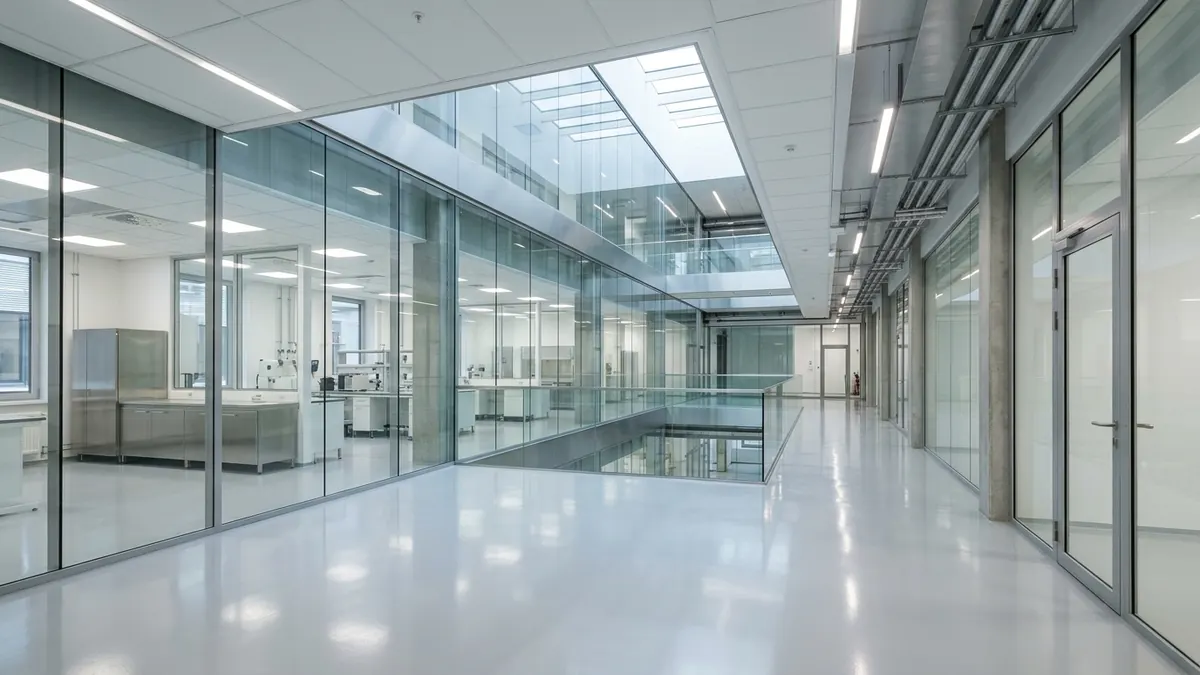
#Pidevad 3D-ellipsoidid vs. diskreetsed kolmnurkvõrgud: Matemaatiline ja arhitektuurne vundament
Fotogramm-meetria polügoonmudel esindab ruumi läbipaistmatute kolmnurkade (triangles) ja 2D UV-tekstuurikaartide kogumina, samas kui 3D Gaussian Splatting (3DGS) modelleerib stseeni pideva mahulise kiirgusväljana (volumetric radiance field), mis koosneb 1,5 kuni 6 miljonist anisotroopsest 3D Gaussi ellipsoidist. Kuna 3DGS ei eelda enne renderdamist jäika pindade triangulatsiooni (nt Poissoni pinnarekonstrueerimist), väldib see topoloogilist müra ja säilitab alla 2 mm läbimõõduga detailid ilma polügoonide arvu plahvatusliku kasvuta.
Et mõista, miks need kaks tehnoloogiat käituvad ehitus- ja arhitektuuriobjektidel kardinaalselt erinevalt, tuleb vaadelda nende geomeetrilist algühikut (primitive). See teema moodustab ühe keskse alustala meie peamises teejuhis Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS).
μ, Σ, α, SH), mitte kolmnurkse polügoonvõrguna. Tänu paanipõhisele diferentseeritavale alfa-sulandamisele renderdab 3DGS fotorealistlikke peegeldusi, klaaspindu ja peeneid geomeetrilisi tarindeid otse veebibrauseris kiirusega 60+ FPS."Kuidas töötab klassikaline SfM/MVS fotogramm-meetria?
Traditsiooniline fotogramm-meetria töövoog (nt RealityCapture, Agisoft Metashape, AliceVision Meshroom) koosneb neljast järjestikusest ja kadudega etapist:
- Structure-from-Motion (SfM): Algoritm tuvastab sadadel kattuvatel fotodel 2D-tunnuspunktid (SIFT/ORB), arvutab kaamerate asukohad ning loob hõreda punktipilve (sparse point cloud).
- Multi-View Stereo (MVS): Pikslite korrelatsiooni alusel genereeritakse sügavuskaardid (depth maps), mis ühendatakse tihedaks punktipilveks (dense point cloud). Kui pind on ühtlaselt valge, läikiv või läbipaistev, tekivad sügavuskaartidesse valekorrelatsioonid ja tühimikud.
- Pinnarekonstrueerimine (Meshing / Triangulatsioon): Tihedale punktipilvele sobitatakse Screened Poisson või Delaunay algoritmiga pidev kolmnurkvõrk (
Vtippu jaFkolmnurka). See samm sunnib algoritmi "otsustama", kus asub kõva pind — isegi seal, kus pind on poolläbipaistev või võrgusarnane. - UV-lahtilõikus ja tekstuuride küpsetamine (UV Unwrapping & Texture Baking): 3D-võrk lõigatakse lahti 2D-tasapinnale ning fotode värviinfo projitseeritakse staatilisteks
4096×4096või8192×8192piksliga JPEG/PNG tekstuurifailideks.
Kuidas töötab 3D Gaussian Splatting (3DGS)?
Kerbl et al. (Inria) poolt tutvustatud ja tööstuslikuks standardiks arendatud 3D Gaussian Splatting jätab vahele nii jäiga kolmnurkvõrgu ehitamise kui ka UV-tekstuuride küpsetamise. SfM-ist või LiDAR-skaneerimisest saadud algpunktid muudetakse diferentseeritava optimeerimise (stochastic gradient descent) käigus kolmemõõtmelisteks Gaussi funktsioonideks.
Iga üksikut 3D Gaussi primitiivi (splat) defineerivad neli füüsikalist parameetrit:
- Ruumiline keskpunkt (Keskväärtus
μ): Punktvektorμ = (x, y, z)meetrilises või lokaalses koordinaatsüsteemis (ℝ³). - Anisotroopne 3D kovariatsioonimaatriks (
Σ):3×3maatriks, mis määrab ellipsoidi kuju, venituse ja orientatsiooni ruumis. Et tagada optimeerimise ajal maatriksi positiivne poolmääratus (positive semi-definite), dekomponeeritakse see skaleerimisvektoriksS(3×1diagonaalmaatriks) ja pöördekvaterniooniksq(mis vastab rotatsioonimaatriksileR):Σ = R · S · Sᵀ · Rᵀ - Läbipaistmatus (Opacity
α ∈ [0, 1]): Sigmoid-funktsiooniga piiratud väärtus, mis määrab, kui suure osa valguskiirest antud ellipsoid neelab või läbi laseb. - Suunatundlik värv (Spherical Harmonics — SH): Selle asemel, et omistada punktile üksainus staatiline RGB-värv, salvestab iga splat 16 koefitsienti (SH aste
l = 3, kokku 48 ujukomaarvu kolme värvikanali peale), mis muudavad ellipsoidi näivat heledust ja peegeldust vastavalt vaataja kaameranurgale(θ, φ). Ruumilise Gaussi tihedusfunktsiooni väärtus punktisxavaldub kujul:
G(x) = exp( −½ · (x − μ)ᵀ · Σ⁻¹ · (x − μ) ) , kus Σ = R · S · Sᵀ · Rᵀ
#Peegeldused, läbipaistvus ja peened tarindid: Miks polügoonmudelid ehitusobjektil lagunevad?
MVS-fotogramm-meetria eeldab, et iga objekti pind on Lamberti peegeldaja (matt pind, mille heledus ei sõltu vaatenurgast), mistõttu klaasvaheseinad, poleeritud betoon ja roostevaba teras tekitavad sügavuskaartidesse kuni 15–40 cm sügavusi auke ja "küpsetatud" peegelduslaike. 3DGS lahendab selle kahe mehhanismiga: 3. astme sfäärilised harmoonikud modelleerivad suunatundlikku spekulaarset läiget ning mitmekihiline α-komposiit võimaldab kujutada samaaegselt nii klaasi pinnapeegeldust kui ka klaasi taga asuvat ruumi.
l = 3) SH-koefitsiendid võimaldavad reaalajas edasi anda metallide, klaasi ja poleeritud pindade spekulaarseid peegeldusi ilma raskekaalulise kiirtejälituseta."1. Anisotroopsed ja spekulaarsed peegeldused (Sfäärilised harmoonikud vs. staatiline UV-tekstuur)
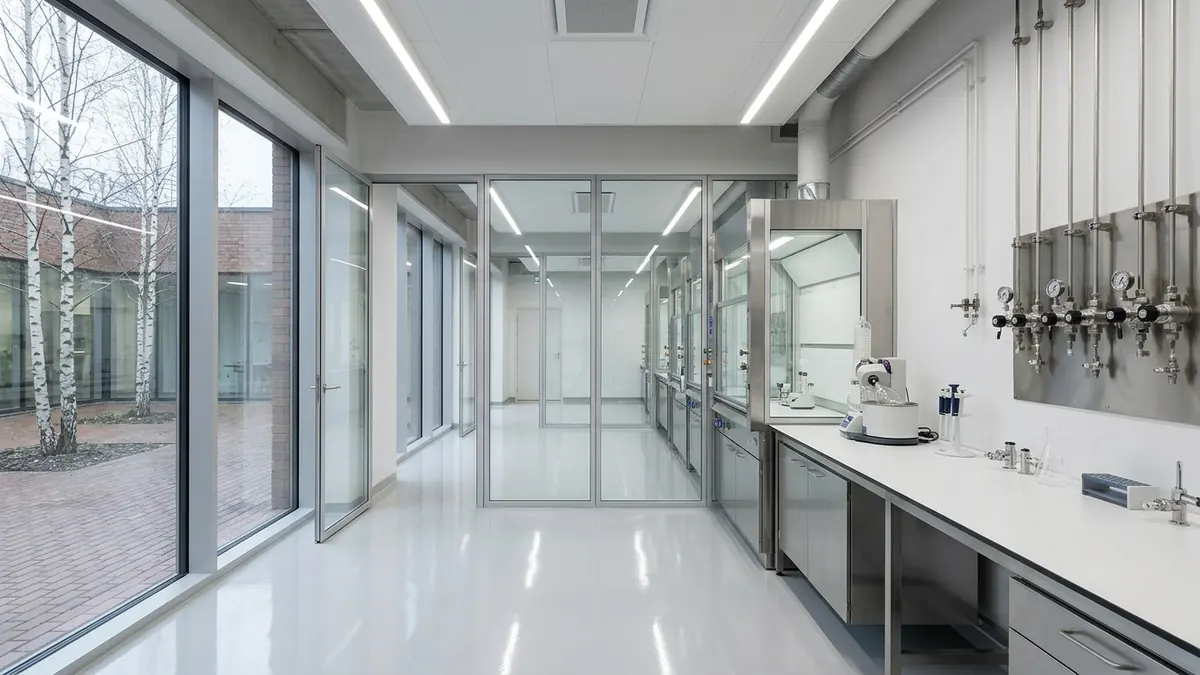
Kui pildistada fotogramm-meetria jaoks poleeritud epoksiidpõrandat või roostevabast terasest ventilatsioonikambrit 50 erinevast asukohast, liigub laevalgustite peegeldus (specular highlight) piki põrandat koos fotograafiga:
- Polügoonmudeli tõrge: MVS-algoritm tõlgendab liikuvat valguslaiku kui erineval sügavusel asuvat füüsilist objekti, mille tulemusel tekib põrandasse "kraater" või kummituslik kühm. Seejärel kleebib UV-tekstuurija põrandale staatilise valge triibu, mis ei liigu, kui kasutaja mudelis ringi kõnnib — ruum mõjub kunstlikult ja "plastiliselt".
- 3DGS-i lahendus: 3DGS-i optimeerija eraldab püsiva hajusvärvi (SH 0. aste ehk DC-komponent) ja vaatenurgast sõltuva läike (SH 1.–3. aste). Kui kasutaja pöörab veebivaaturis kaamerat, arvutab GPU varjutaja (shader) reaalajas uue suunavektori
dja muudab põranda ning klaasi läiget täpselt nii, nagu valgus pärisruumis käitub.
2. Klaasvaheseinad ja mitmekihiline läbipaistvus
Kolmnurkvõrk on oma olemuselt pindmine barjäär: ühes ruumipunktis saab eksisteerida üksainus läbipaistmatu kolmnurk. Klaasfassaadi või klaasist nõupidamisruumi puhul peab fotogramm-meetria algoritm valima, kas ta ehitab seina klaasi asukohta (muutes selle läbipaistmatuks halliks seinaks) või ignoreerib klaasi ja ehitab geomeetria klaasi taga olevatest objektidest.
3DGS-is ei ole "pinda" kui barjääri. Kiirte rasterdamisel (alpha-compositing) sorteeritakse kõik vaatekiirele jäävad ellipsoidid sügavuse järjekorras eest tahapoole (front-to-back). Klaasipinna kohal paiknevad madala läbipaistmatusega (α ≈ 0.08–0.18) laiad ellipsoidid tekitavad klaasi raami ja õrna peegelduse, samas kui 82–92% kiirest jätkab teekonda klaasi taga asuvate täis-läbipaistmatute (α ≈ 0.95) ellipsoidideni.
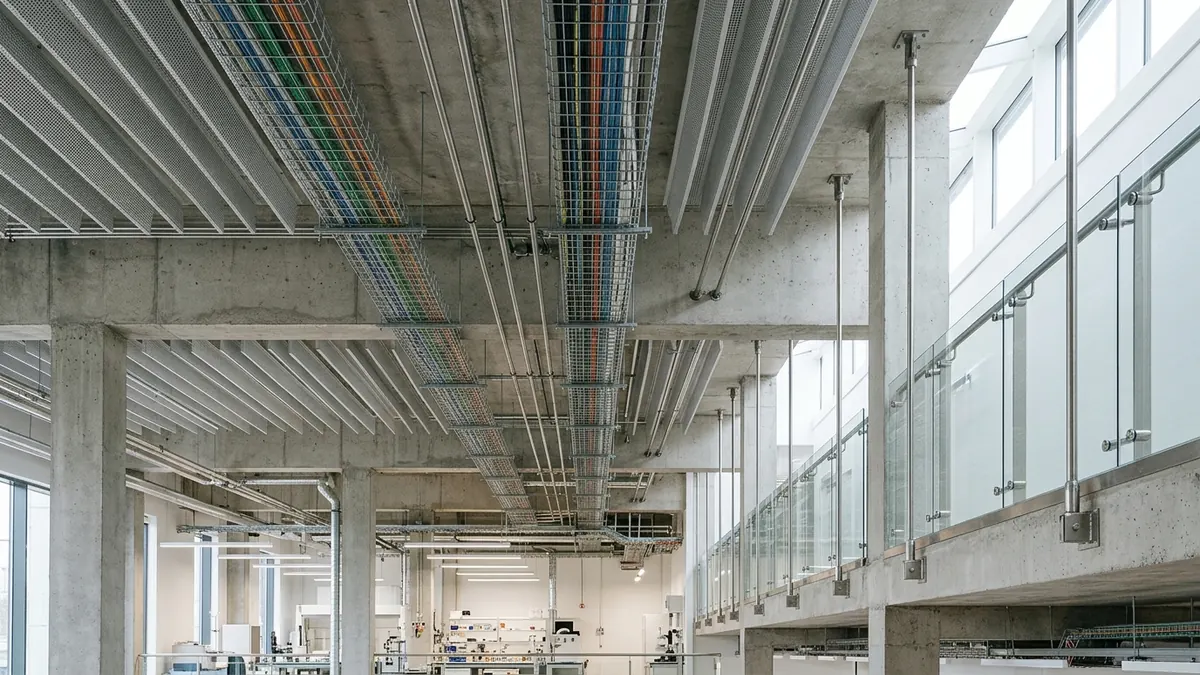
3. Peened tarindid, kaabliredelid ja võrestikud (< 10 mm)
Tööstus- ja laborihoonete laealused on täis keermelatte (M8 / M10), peeneid vask- ja roostevabu impulsstorusid (Ø 6–12 mm), perforeeritud akustilisi paneele ja traadist kaabliredeleid:
- Polügoonmudeli tõrge: Et kirjeldada ühteainsat
8 mmläbimõõduga toru ja selle kinnitust kolmnurkadega, vajab polügoonmudel tuhandeid mikroskoopilisi kolmnurki. Kui mudelit veebis kuvamiseks lihtsustatakse (mesh decimation nt 20 miljonilt kolmnurgalt 1,5 miljonile), kukuvad peened struktuurid kokku hambulisteks "ogadeks" või sulavad üheks vormituks massiks (webbing artifact). - 3DGS-i lahendus: Üksainus pikaks ja kitsaks venitatud anisotroopne ellipsoid (nt skaleerimisvektor
S = [0.004 m, 0.004 m, 0.35 m]) suudab matemaatiliselt täpselt ja siledalt esindada 35 cm pikkust peent kaablit või keermelatti, tarbides GPU mälus täpselt ühe primitiivi.
#Renderdusarhitektuur ja veebijõudlus: Paanipõhine rasterdamine vs. WebGL kolmnurkade konveier
Tänu 2D ekraaniruumi projitseeritud kovariatsioonimaatriksile (Σ') ja 16×16 pikslistele GPU-paanidele (tile-based rasterizer) suudab 3DGS renderdada 3–5 miljonit splatti tavalises veebibrauseris kiirusega 60 FPS, samas kui samaväärse visuaalse detailsusega (15–30 miljoni kolmnurgaga ja nelja 8K tekstuurikaardiga) fotogramm-meetria võrkmudel ammutab mobiilseadme VRAM-mälu tühjaks ja kukutab kaadrisageduse alla 12 FPS.
Arhitekti, kinnisvaraarendaja või hoonehalduri jaoks on 3D-mudeli väärtus otseselt seotud sellega, kui kiiresti ja sujuvalt saab tellija või alltöövõtja seda oma arvutis ja telefonis avada. Süvitsi käsitleme veebipõhist voogesitust, SOG-tihendust ja oktree-arhitektuuri meie kolmandas teejuhis Interaktiivne 3D ja digitaalsed kaksikud: Ruumiliste mudelite esitlus.
Kuidas 3DGS projitseeritakse 3D-ruumist 2D-ekraanile?
Et vältida aeglast kiirtejälitust (ray-marching, mida kasutasid varasemad NeRF-mudelid), projitseerib 3DGS (Zwicker et al. EWA Splatting valemi alusel) 3D kovariatsioonimaatriksi Σ otse 2D-pilditasandile, kus W on vaate-transformatsioonimaatriks (world-to-camera) ja J on perspektiivprojektsiooni afiinse lähenduse Jacobi maatriks:
Σ' = J · W · Σ · Wᵀ · Jᵀ ja C = Σᵢ cᵢ · αᵢ · Πⱼ₌₁ⁱ⁻¹ (1 − αⱼ)
Renderduskonveier töötab seejärel kolmes ülikiirel GPU-sammul:
1. Vaatevälja lõikamine ja sügavussorteerimine (Frustum Culling & Radix Sort): Arvutusvarjutaja (compute shader või WebWorker) jätab kõrvale kaamera vaateväljast väljapoole jäävad splatid ja sorteerib nähtavad splatid sügavuse järgi (kasutades 32-bitist GPU Radix Sort algoritmi).
2. Paanideks jagamine (16×16 Tile Binning): Ekraan jagatakse 16×16 piksli suurusteks plokkideks. Iga 2D-ellips seotakse ainult nende paanidega, mida tema 3σ raadius puudutab.
3. Eest-tahapoole alfa-sulandamine (Front-to-Back Alpha Blending): Iga piksli lõplik värv C arvutatakse järjestikuste splattide liitmisel, kuni kiire läbilaskvus Tᵢ jõuab nulli lähedale (Tᵢ < 0.0001), misjärel piksli arvutamine koheselt lõpetatakse (early ray termination).
Tabel 1: Tehniline võrdlus — 3DGS vs. Fotogramm-meetria Polügoonmudel vs. LiDAR-ankurdatud Hübriid-3DGS
| Tehniline parameeter | SfM/MVS Fotogramm-meetria Polügoonmudel | Puhas (Kaamerapõhine) 3D Gaussian Splatting | Allround LiDAR-ankurdatud Hübriid-3DGS |
|---|---|---|---|
| Geomeetriline algühik (Primitive) | Diskreetsed kolmnurgad (Vertices & Triangles) + 2D UV-tekstuurikaardid | Pidevad anisotroopsed 3D Gaussi ellipsoidid (μ, Σ, α, SH) |
LiDAR-punktipilvega initsialiseeritud ja geomeetriliselt lukustatud 3D Gaussi ellipsoidid |
| Peegeldavate ja klaaspindade käsitlus | Nõrk — MVS sügavuskaardid purunevad, läige küpsetatakse staatiliselt tekstuurile | Suurepärane — 3. astme sfäärilised harmoonikud (SH) ja mitmekihiline α-läbipaistvus |
Ülim — SH spekulaarne läige + LiDAR-i teadaolev klaasiraamide ja pindade kaugus |
| Peente tarindite (< 10 mm) säilivus | Madal — detsimeerimisel tekivad augud, sakilised servad ja kokkusulamine | Kõrge — venitatud ellipsoidid kirjeldavad torusid, trosse ja oksi 1 primitiiviga | Kõrge — kombineerib 8K makrofotograafia ja tiheda laserskaneeringu |
| Absoluutne mõõtkava ja geomeetriline täpsus | Relatiivne; nõuab maapealseid kontrollpunkte (GCP), lokaalne müra ±8–25 mm |
Relatiivne; tekstuurita seintel võib tekkida ujuv udu (floaters), viga ±10–30 mm |
Absoluutne meetriline täpsus (TLS ±1.5–3 mm / SLAM ±5–12 mm), 0 ujuvaid artefakte |
| Veebibrauseri jõudlus (WebGL 2.0 / WebGPU) | Kõrge VRAM-kulu (tekstuurid 200–600 MB); suurtel mudelitel sageli 15–30 FPS | Stabiilne 60 FPS (SOG/SPZ oktree-voogesitus, maht 15–45 MB) | Stabiilne 60 FPS koos täpse 3D-mõõdulindi ja BVH-põrkekihiga |
| Otsene CAD / BIM (Revit, ArchiCAD, IFC) ühilduvus | Keskmine (OBJ/FBX referentsvõrk, kuid raskesti lõigatav) |
Madal (puudub kõva pind või standardne CAD-import) | Kõrge — aluseks olev LiDAR (E57/LAZ) läheb otse Reviti ja ArchiCADi |
| Standardvormingud | .OBJ, .FBX, .GLB/.glTF, .PLY (mesh) |
.PLY (splat), .SPZ, .SOG, .KSPLAT |
.SOG / .SPZ (veebis) + .E57 / .LAZ / .RVT (inseneritarkvaras) |
#LiDAR-ankurdatud 3DGS (LiDAR-Seeded Gaussian Splatting): Kuidas ületada puhta 3DGS-i geomeetrilised piirangud?
Puhtalt fotopõhine 3DGS (mis alustab optimeerimist hõredast SfM-punktipilvest) kannatab ühevärvilistel valgetel seintel ja pikkades koridorides nn "ujuvate udupilvede" (floaters) ja skaleerimistriivi all. Asendades SfM-algpunktid kalibreeritud maapealse laserskanneri (TLS) või mobiilse SLAM LiDAR-i tiheda punktipilvega (±2–8 mm), sunnitakse Gaussi ellipsoidide keskpunktid (μ) ja normaali-suunaline skaleerimine (s_z → 0) järgima tegelikku ehitusgeomeetriat.
μ₀) ja pinnanormaalid initsialiseeritakse kalibreeritud laserskaneerimise (TLS või SLAM LiDAR) punktipilvest. See välistab fotopõhisele 3DGS-ile omased ujuvad artefaktid tekstuurita seintel ning tagab fotorealistlikule veebimudelile absoluutse meetrilise mõõtkava täpsusega ±2–8 mm."Miks puhtalt kaamerapõhine 3DGS ei ole iseseisev geodeetiline mõõteriist?
1. Mitmeti mõistetav sügavus tekstuurita pindadel (Ill-Posed Depth): Kui kaamera vaatab siledat valget kipsseina või ühtlast betoonlage, puuduvad fotol kontrastsed piksligradiendid. Optimeerija võib paigutada poolläbipaistvaid valgeid splatte tegelikust seinast 20 cm ettepoole või tahapoole, ilma et 2D-projektsiooni fotomeetriline kadufunktsioon (L₁ + λ · L_D-SSIM) sellest märku annaks.
2. Mahuline paksus vs. kõva pind: Tavaline 3D Gaussi ellipsoid on kolmemõõtmeline pilv, mitte nullpaksusega tasapind. Kui püüda sellisest mudelist otse lõigata arhitektuurset korruseplaani, on seina serv 15–30 mm ulatuses hägune.
Allroundi hübriidne lahendus: LiDAR-initsialiseerimine ja tasapinnaline regulariseerimine
Et ühendada 3DGS-i fotorealistlik 60 FPS esitlus ja insenertehniline millimeetritäpsus, kasutame Allroundis mitmeastmelist hübriidtöövoogu (mille riistvaralist poolt käsitlesime süvitsi artiklis Mobiilne SLAM LiDAR vs. statsionaarne laserskanner (TLS): Täpsus ja kiirus ehitusobjektil):
- Samm 1 — Meetriline LiDAR-luustik: Mõõdistame objekti esmalt maapealse laserskanneriga (TLS,
±1.5–2.0 mm) või mobiilse SLAM LiDARiga (±5–10 mm), luues georefereeritud punktipilve, kus iga seina, põranda ja toru asukoht on laserimpulsi lennuaja (Time-of-Flight) abil füüsikaliselt fikseeritud. - Samm 2 — Kaamerapooside joondamine LiDAR-pilvele: Kõrge dünaamilise ulatusega (HDR) kaamerakaadrid joondatakse otse LiDARi intensiivsus- ja värvipilvele, välistades SfM-i skaleerimistriivi.
- Samm 3 — Gaussi algpunktide külvamine (LiDAR Point Seeding): Optimeerimist ei alustata hõredast SfM-pilvest, vaid ühtlaselt hõrendatud (
5 mmsammuga) LiDAR-punktidest. Ellipsoidide keskpunktideleμrakendatakse normaalvektori-põhist kauguspiirangut (depth & normal regularization), ning seina- ja põrandatasapindadel surutakse ellipsoidi kolmas telg lamedaks kettaks (s_z ≪ s_x, s_yehk Surfel Regularization).
#Välitööde etalonmõõdistus: 850 m² Tartu teadus- ja analüütilise labori võrdlustest
Et kvantifitseerida kolme meetodi tegelikku jõudlust keerukas tehiskeskkonnas, viisime läbi võrdlustesti 850 m² suuruses Tartu (Maarjamõisa) teadus- ja laboriüksuses. LiDAR-ankurdatud 3DGS saavutas peente laealuste tarindite (<8 mm) rekonstrueerimisel 97,4% täielikkuse ja ±2,8 mm geomeetrilise täpsuse (RMSE), samas kui SfM/MVS polügoonmudel kaotas 61,5% peentest kaabliredelitest ja tekitas klaasvaheseintel kuni 184 mm sügavusvigu.
Testobjekt hõlmas kolme laboriboksi, läbivat klaasvaheseintega koridori (pikkus 42 m), poleeritud epoksiidpõrandaid ning tihedat laealust tehnosüsteemide tsooni (roostevabad gaasitorud Ø 6–12 mm, traadist kaabliredelid ja ventilatsiooniklapid). Kõiki kolme mudelit võrreldi statiivilt teostatud TLS-kontrollmõõdistusega (ground truth).
Tabel 2: 850 m² Tartu laborihoone rekonstrueerimismeetodite empiiriline võrdlus
| Mõõdiku kategooria | SfM/MVS Polügoonmudel (12M → 1.5M kolmnurka, 4×8K UV) | Puhas kaamerapõhine 3DGS (SfM algpilv, 3.2M splatti) | Allround LiDAR-ankurdatud Hübriid-3DGS (TLS/SLAM + 3.4M splatti) |
|---|---|---|---|
| Andmehõive kestus objektil | 3 tundi 10 min (1 420 ristuvat statiivi- ja käsifotot) | 55 min (pidev 8K HDR videovoo ja kaadrite jäädvustus) | 45 min (integreeritud LiDAR + sünkroniseeritud optiline massiiv) |
| Arvutus- ja järeltöötlusaeg (GPU klaster) | 6 tundi 40 min (MVS sügavuskaardid + Poissoni võrk + UV küpsetus) | 52 min (SfM + 30 000 iteratsiooni 3DGS optimeerimist) | 1 tund 15 min (LiDAR registreerimine + LiDAR-seeded 3DGS optimeerimine) |
| Geomeetriline täpsus (RMSE vs. TLS etalon) | ±14.6 mm (mattidel pindadel), kuni 184 mm klaasidel |
±19.2 mm (valgetel koridoriseintel esineb sügavustriiv) |
±2.8 mm (globaalselt lukustatud LiDAR-koordinaatvõrgule) |
| Peente tarindite (<8 mm torud/kaabliredelid) täielikkus | 38,5% (enamik traatredeleid sulas kokku või kadus detsimeerimisel) | 94,8% (üksikud peened torud hägustusid vastu heledat lage) | 97,4% (teravad servad ja täpne ruumiline paiknemine) |
| Klaasvaheseinte ja epoksiidpõranda artefaktide määr | Kõrge (11 läbivat geomeetriaauku klaasides, küpsetatud laelambid põrandal) | Madal (loomulik SH-läige, üksikud ujuvad splatid lae all) | 0 geomeetriaauku (puhas mitmekihiline klaas + dünaamiline SH-peegeldus) |
| Veebipaketi kogumaht (optimeeritud voogesitus) | 186 MB (Draco .glb + KTX2 tekstuurid) |
28,4 MB (.sog / .spz oktree-pakitud) |
31,2 MB (.sog oktree + täpne BVH-mõõdistuskiht) |
| Keskmine kaadrisagedus brauseris (MacBook Air M2 / iPad Pro) | 24 FPS / 14 FPS (VRAM-i ülekoormus suurte tekstuuride tõttu) | 60 FPS / 58 FPS | 60 FPS / 60 FPS (kohene alglaadimine < 1.2 s) |
Mida see välitest insenerile ja tellijale tõestab?
- Polügoonmudeli pudelikael on tekstuurimälu ja MVS-müra: Et saavutada fotogramm-meetria polügoonmudeliga kasvõi ligilähedane teravus siltidel, mõõteriistadel ja torustiku markeeringutel, tuleb kasutada mitut
8192×8192tekstuurikaarti. See muudab mudeli veebibrauseris raskeks ja aeglaseks, samal ajal kui geomeetria ise on läikivatel pindadel ebatäpne. - Puhas 3DGS võidab visuaalselt, kuid vajab LiDARi tuge: Ilma LiDAR-ankurduseta on 3DGS küll visuaalselt veenev, kuid pikkades siledates koridorides ei saa selle pealt võtta usaldusväärseid kontrollmõõte.
- LiDAR-ankurdatud Hübriid-3DGS ühendab mõlema maailma tugevused: Tellija saab veebibrauseris 60 FPS kiirusega töötava fotorealistliku digitaalse kaksiku, milles iga piksel ja mõõdulindi klikk toetub millimeetritäpsele laserskaneeringule.
#Otsustusmaatriks: Millal tellida 3DGS, polügoonmudel või Scan-to-BIM teostusmudel?
Ükski 3D-esitusviis ei asenda kõiki teisi: 3D Gaussian Splatting on ületamatu fotorealistlikuks veebiesitluseks, virtuaalseteks objektikülastusteks ja keerukate tehnoruumide visuaalseks dokumenteerimiseks, samas kui parameetriline projekteerimine (Revit/ArchiCAD) nõuab LiDAR-punktipilvest loodud Scan-to-BIM teostusmudelit ning mängumootorite füüsikasimulatsioonid kerget polügoonmudelit.
Alljärgnev insenertehniline maatriks aitab arhitektil, projektijuhil ja kinnisvaraomanikul valida täpselt oma lähteülesandele vastava väljundi — vältides olukorda, kus makstakse kallist hinda vale failiformaadi eest (vt ka meie kuluarvestuse teejuhti 3D skaneerimise planeerimine ja eelarvestamine):
1. Vali LiDAR-ankurdatud 3D Gaussian Splatting (.sog / .spz veebivaaturis), kui:
- Eesmärk on kinnisvara müük, üürimine või rahvusvahelise investori tehniline due diligence, kus ruum peab avanema 1 sekundiga igas veebibrauseris täieliku fotorealismiga (sh aknavaated, klaasid, lühtrid, peegeldused).
- Eesmärk on ehituse etappide ja kaetud tööde visuaalne dokumenteerimine (nt kütte-, ventilatsiooni- ja kaabliredelite olukord enne lagede sulgemist), kus projekteerija peab saama kontorist lugeda torude silte ja mõõta vahekaugusi.
- Objektil on keerukas taimestik, peened metallvõrestikud või ajaloolised interjööridetailid, mille käsitsi modelleerimine BIM-is oleks ebamõistlikult kallis.
2. Vali LiDAR-punktipilv + Scan-to-BIM teostusmudel (.e57 / .rvt / .ifc), kui:
- Arhitektid ja eriosade insenerid hakkavad teostama rekonstrueerimisprojekti, juurdeehitust või ristumiste kontrolli (clash detection) tarkvarades Autodesk Revit, Graphisoft ArchiCAD, Tekla või AutoCAD. Loe täpsemalt meie käsiraamatust Scan-to-BIM ja teostusmudelid: Praktiline käsiraamat arhitektidele ja arendajatele.
- Nõutav on ametlik ehitusjärgne teostusmõõdistus, korruseplaanide eksport Ehitusregistrisse (EHR) või betoonpõrandate tasapinnalisuse audit.
3. Vali optimeeritud polügoonmudel (.glb / .fbx / .obj), kui:
- Mudel tuleb importida otse Unreal Engine 5, Unity või Blender keskkonda, kus sellele rakendatakse dünaamilist valgustust (re-lighting, kus päikese asukohta muudetakse) või jäiga keha füüsikasimulatsioone (rigid-body collision mesh).
- Tegemist on droonilt mõõdistatud suure maa-ala, karjääri või katusemaastikuga, kus ortofoto ja DEM-pinnamudel (2.5D/3D mesh) on geoinfosüsteemides (QGIS, Civil 3D) standardiks.
.e57 punktipilve ja .ifc/.rvt BIM-mudeli ning samaaegselt juhtkonnale või müügimeeskonnale 60 FPS veebipõhise 3DGS-mudeli ilma topelt välitöökuludeta: Tutvu meie kombineeritud väljunditega ja küsi pakkumist →Tehnoloogia ja metoodika süvaanalüüsid
| Süvaanalüüsi teema | Insenertehniline fookus ja praktiline väljund |
|---|---|
| Mobiilne SLAM LiDAR vs. statsionaarne laserskanner (TLS): Täpsus ja kiirus ehitusobjektil | Millal eelistada ±3 mm kõndimiskiirusel SLAM-i ja millal statiivilt TLS mõõdistust (1 200 m² tööstushoone välitöö telemeetria). |
| Punktipilve tihedus, müra ja sidumine: Kuidas toorandmed puhastatakse ja koordinaatsüsteemi viiakse | Fantoompunktide filtreerimine (SOR), ICP algoritmiline registreerimine ja riiklikusse L-EST97 / EH2000 süsteemi teisendamine. |
| Sise- ja väliruumide skaneerimise väljakutsed: Peegeldavad klaaspinnad, hämar valgus ja rohelus | Laserkiire murdumine klaasfassaadidel, mitmik-kaja filtreerimine, HDR-säritus ja Põhjamaade ilmastikumõjude haldamine. |
| 3D failiformaadid lahtiseletatult: E57, LAS/LAZ, PLY ja SPZ inseneri ja tellija vaates | Andmemahtude tihendussuhted (8,4 GB E57 vs. 38 MB SPZ) ning otsene ühilduvus Reviti, ArchiCADi, AutoCADi ja veebivaaturitega. |
Allroundi põhjalikud insenerikäsiraamatud
| Käsiraamat ja otselink | Fookusteema ja insenertehniline väljund |
|---|---|
| Ruumiline jäädvustus: Põhjalik teejuht (LiDAR, fotogramm-meetria ja 3DGS) | Statsionaarse laserskaneerimise (TLS), mobiilse SLAM LiDAR-i ja 3DGS tehnoloogiate võrdlus, täpsusklassid ja välitöö metoodika. |
| Scan-to-BIM ja teostusmudelid: Praktiline käsiraamat arhitektidele ja arendajatele | Registreeritud punktipilvede teisendamine parameetrilisteks Revit, ArchiCAD ja IFC teostusmudeliteks täpsusastmetega LOD 200–350. |
| Interaktiivne 3D ja digitaalsed kaksikud veebis: 3DGS ja WebGL arhitektuuris | Miljonite 3D Gaussi splättide reaalajas voogesitus veebibrauseris 60 FPS kiirusel, SOG/SPZ tihendus ja Octree LoD arhitektuur. |
| 3D skaneerimise planeerimine ja eelarvestamine: Hinnakujundus, ettevalmistus ja nõuded | Ruutmeetrihinna kujunemine, objekti ettevalmistuse kontroll-leht enne mõõdistust ning EHR ja Maa-ameti nõuete täitmine. |
Oled valmis rakendama fotorealistlikku LiDAR-ankurdatud 3D Gaussian Splattingut ja millimeetritäpset BIM-mõõdistust oma järgmisel ehitus- või kinnisvaraobjektil? Võta ühendust Allround meeskonnaga aadressil view@allround.ee või tutvu meie teenuste ja teostatud projektidega.